VRM материнской платы: фазы, ток процессора, load-line и нагрев
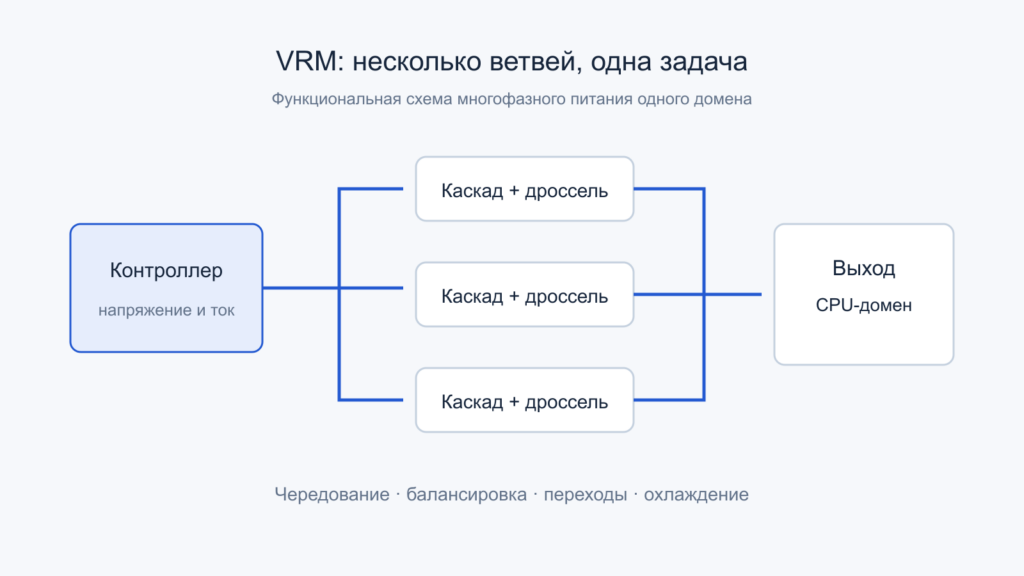
Схематическая архитектура VRM. Качество зависит от управления, силовой части, выходной сети и охлаждения. Открыть иллюстрацию в полном размере.
В описании материнской платы крупно указаны число фаз и ток силовых каскадов. На практике этих двух чисел недостаточно, чтобы понять питание процессора. Один контроллер может управлять несколькими параллельными ветвями, часть дросселей относиться к другому домену, а паспортный ток транзистора — быть определён в условиях, недостижимых на данной плате.
VRM полезнее рассматривать как управляемую систему преобразования энергии. Она должна выдавать небольшое напряжение с большим током, следовать запросам процессора, переносить быстрые изменения нагрузки и отводить собственное тепло. Число силовых ветвей, алгоритм регулирования, конденсаторы, разводка и охлаждение решают разные части этой задачи.
Содержание статьи
- Почему процессору нужен отдельный преобразователь
- Одна фаза синхронного buck-преобразователя
- Зачем ветви сдвигают во времени
- Фаза, силовой каскад и удвоитель — разные счётчики
- Что означает ток «70 А» на каскаде
- Потери: почему больше фаз помогает не всегда
- Как выглядит ток отдельного дросселя
- Частота переключения — ещё один компромисс
- Балансировка требует измерения тока
- Load-line: почему напряжение закономерно уменьшается с током
- LLC, AC load-line и DC load-line не одно и то же
- Быстрая ступень и выходные конденсаторы
- Выходной импеданс — характеристика с частотой
- Учебное сравнение восьми и шестнадцати активных ветвей
- Нагрев: видеть нужно весь тепловой путь
- Как читать результаты нагрузки VRM
- Что можно заключить из устройства платы
- Первичные источники
- Читайте также
Почему процессору нужен отдельный преобразователь
Подавать большой ток кристалла через длинный кабель при напряжении около вольта неудобно: даже небольшое сопротивление создало бы значительные относительные потери. Поэтому к плате приходит более высокое напряжение, а преобразование выполняется близко к процессору. Снижение длины низковольтного высокотокового пути уменьшает его сопротивление и паразитную индуктивность.
Учебный домен при 1,2 В и 160 А получает 192 Вт. При условном КПД VRM 93% на входе нужно около 206,5 Вт, или примерно 17,2 А от 12 В. Потери преобразователя составят около 14,5 Вт. Это модель одной рабочей точки, не параметры конкретной платы. Она объясняет разницу между током процессора и током кабеля EPS.
У CPU обычно несколько питающих доменов, и их состав зависит от архитектуры. Ядра, системная часть, встроенная графика и другие узлы могут иметь отдельные линии. TDP, Processor Base Power и другие показатели пакета не являются мощностью одного конкретного ядрового VRM. Сравнивать их напрямую с токовым рейтингом силовой сборки нельзя.
Одна фаза синхронного buck-преобразователя
Упрощённая силовая ветвь содержит верхний и нижний ключи, дроссель и связь с общей выходной ёмкостью. Когда верхний ключ включён, вход передаёт энергию в дроссель и нагрузку. В другом интервале ток дросселя продолжает течь через предусмотренный низкобоковой путь. Индуктивность препятствует мгновенному изменению тока, а конденсаторы сглаживают несоответствие между отдачей ветвей и запросом нагрузки.
В идеальном установившемся непрерывном режиме заполнение приблизительно равно D = Vвыход / Vвход. Для условных 12 В и 1,2 В это 10%. При частоте переключения 500 кГц период равен 2 мкс, а время верхнего ключа — около 0,2 мкс. Реальные потери, задержки, режимы управления и ограничения меняют точные значения.
Ключи не должны одновременно образовывать сквозной путь между входом и общим проводом. Управление учитывает переходы и паузы, а конструкция силового каскада влияет на потери. Термин DrMOS или integrated power stage обычно говорит об интеграции части элементов, но сам по себе не сообщает все рабочие пределы и качество реализации.
Для дросселя важны не только вид и размер. Его индуктивность, сопротивление обмотки, насыщение и нагрев определяют форму тока и потери. Снижение индуктивности ускоряет возможное изменение тока, но увеличивает пульсацию при прочих равных. Поэтому выбор представляет компромисс, а не соревнование за минимальное число наногенри.
Зачем ветви сдвигают во времени
В многофазном преобразователе несколько ветвей работают на общий выход со сдвинутыми моментами переключения. Нагрузка распределяется между ними, а пульсации токов частично компенсируются. Это позволяет иначе распределить тепло, уменьшить требования к отдельной ветви и управлять выходной динамикой. Результат зависит от согласованности и действительного чередования.
У восьми равномерно чередующихся ветвей с частотой 500 кГц моменты начала циклов могут быть разнесены на 250 нс внутри периода 2 мкс. Но нельзя просто сказать, что любая выходная пульсация уменьшится в восемь раз. Коэффициент компенсации зависит от заполнения, параметров дросселей, тока, выходной сети и режима контроллера.
Сдвиг по времени не отменяет необходимости балансировки токов. Если одна ветвь берёт больше, её нагрев способен расти быстрее соседних. Контроллер может оценивать ток по специальному датчику, параметрам каскада или дросселя; точность и температурная компенсация метода влияют на распределение. Ровное расположение одинаковых деталей не доказывает равного тока.
Фаза, силовой каскад и удвоитель — разные счётчики
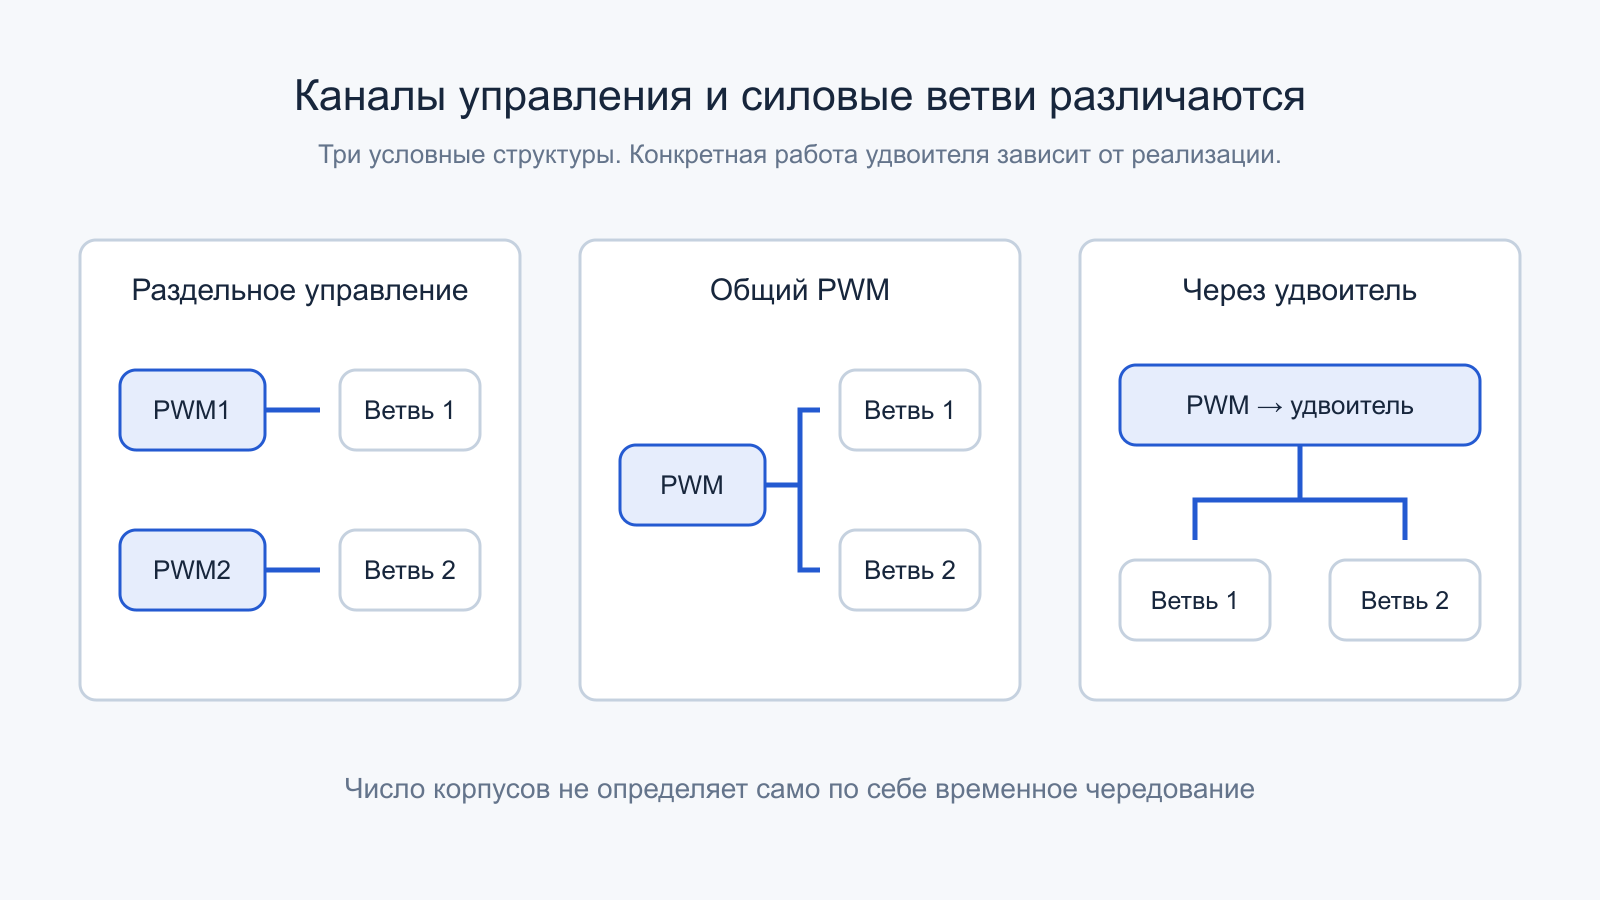
Число выходов PWM-контроллера, количество физических силовых ветвей и количество разнесённых моментов переключения могут различаться. Один выход способен управлять двумя каскадами одновременно. Такой подход добавляет токовую площадь и меняет тепловое распределение, но не создаёт автоматически такое же чередование, как два независимо управляемых канала.
Другой вариант использует удвоитель с собственной обработкой последовательности и распределением управления. Его действие зависит от реализации: задержки, частота отдельных ветвей и способ балансировки требуют изучения. Общее слово doubled не сообщает, как ведёт себя петля при ступени нагрузки. Нельзя приравнивать все удвоенные схемы к простому параллельному включению, как и объявлять их одинаковыми с прямым управлением.
Infineon в AN_2005_PL12_2006_164920 сравнивает обычное многофазное включение, phase doubler и dual-phase-подход. Документ показывает, что варианты различаются по пульсации, разводке, балансировке и другим свойствам. Это полезная модель чтения схемы, а не основание ранжировать любые платы по одному слову из рекламного описания.
При подсчёте элементов устанавливают, к какой линии они относятся. Маркетинговое «16+2» может выделять разные домены, а не восемнадцать фаз ядра. Часть компонентов может быть скрыта радиатором. Достоверное объяснение требует модели контроллера, топологии и назначения силовых ветвей, а не одного снимка верхней стороны платы.
Что означает ток «70 А» на каскаде
Токовая характеристика полупроводника задаётся вместе с условиями температуры, отвода тепла, длительности и режима. Она не превращается в гарантированный непрерывный ток материнской платы умножением на количество корпусов. Дополнительно ограничивают дроссели, проводники, разъёмы, датчики и настройки контроллера.
Даже внутри одного паспорта различаются абсолютный максимум, рекомендуемая область, импульсный режим и измеренная характеристика эффективности. Число при заданной температуре корпуса предполагает возможность поддерживать эту температуру. На реальной плате условия иные: соседние ветви греют друг друга, воздух ограничен, а тепловой путь проходит через материалы и контактные интерфейсы.
Если шестнадцать каскадов имеют маркировочный рейтинг 70 А, произведение 1120 А остаётся арифметикой рейтингов. Оно не является спецификацией выходного тока платы. Для такой спецификации нужны допустимые режимы всего узла и подтверждение при реальной компоновке. Обратный вывод тоже неверен: плата с меньшим числом хорошо реализованных ветвей может удовлетворять своему процессорному бюджету.
Потери: почему больше фаз помогает не всегда
Часть проводниковых потерь приблизительно растёт как квадрат тока. В идеализированной модели N равных ветвей с одинаковым эффективным сопротивлением R дают суммарно P ≈ Iобщ² × R / N. При условных 160 А и 2 мОм на ветвь восемь ветвей дадут 6,4 Вт, шестнадцать — 3,2 Вт. Это только выбранная составляющая потерь.
Каждая добавленная активная ветвь требует переключения, управления затворами и собственной работы. Эти расходы не уменьшаются по той же формуле. Поэтому при малой нагрузке контроллер может отключать часть фаз или менять режим. Такое phase shedding способно повышать эффективность, но создаёт дополнительные задачи перехода и балансировки.
Реальное сопротивление ключей меняется с температурой, а ток распределяется не идеально. Высокобоковой и низкобоковой элементы проводят разное время, имеют разные потери переключения и паразитные параметры. Нельзя использовать школьную формулу как точный расчёт конкретного VRM по одной строке паспорта. Она объясняет тенденцию, оставляя полный баланс отдельной задачей.
Как выглядит ток отдельного дросселя
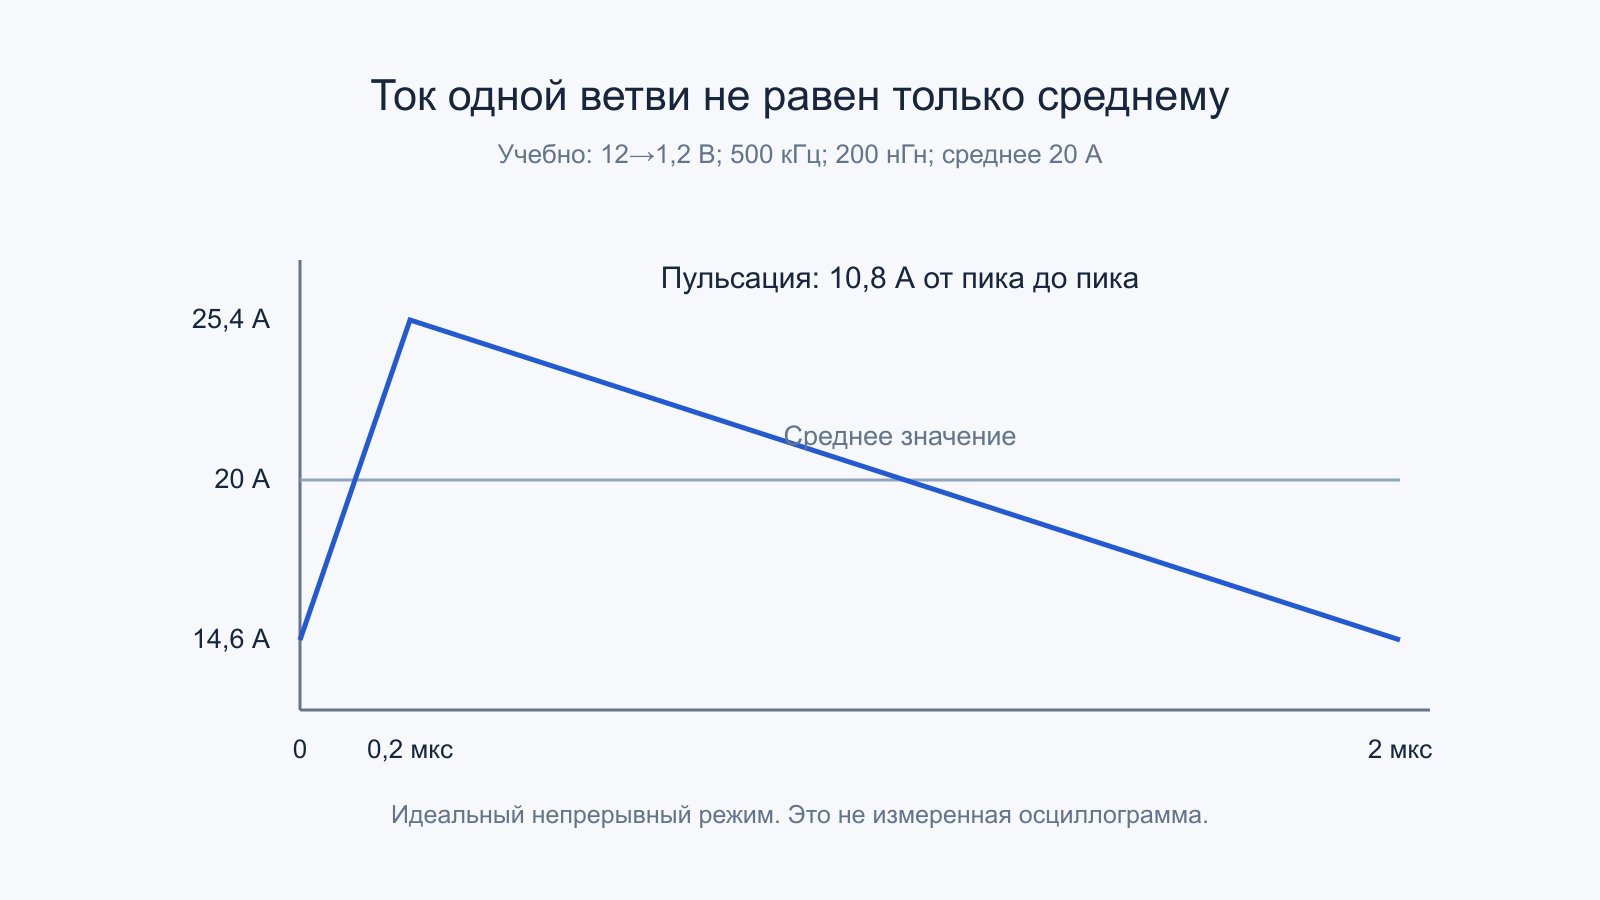
Возьмём условные 12 В, 1,2 В, частоту 500 кГц и индуктивность 200 нГн. При идеальном включении верхнего ключа на дросселе около 10,8 В. Скорость изменения тока di/dt = V/L составляет 54 А/мкс. За 0,2 мкс ток возрастёт на 10,8 А. Затем он убывает в другой части периода.
Если общие 160 А поровну распределены между восемью ветвями, среднее значение каждой — 20 А. При симметричной пульсации 10,8 А от пика до пика минимум будет около 14,6 А, максимум — 25,4 А. Для выбора дросселя и каскада важны и средний, и пиковый, и действующий токи, а также тепловые условия.
Все эти числа относятся к учебному непрерывному режиму и идеализированным напряжениям. Если уменьшить нагрузку, может измениться количество активных ветвей или форма тока. Нельзя продолжать ту же треугольную модель до любого малого тока и ожидать неизменного поведения. Контроллер выбирает режимы, которые нужно читать в его документации.
Частота переключения — ещё один компромисс
При прочих равных более высокая частота сокращает период, за который меняется ток дросселя. Это может уменьшить его пульсацию либо позволить другую индуктивность и размеры. Но число переключений растёт. Заряд затворов, переходы ключей и часть других потерь приходится оплачивать чаще. Поэтому максимальная частота контроллера не является автоматически оптимальным рабочим режимом.
Для иллюстрации энергия управления одним затвором за цикл приблизительно связана с зарядом и напряжением управления. При неизменной энергии на цикл увеличение частоты вдвое удваивает именно эту составляющую мощности. Общие потери VRM не обязаны удвоиться: проводниковые и магнитные составляющие имеют другие зависимости. В реальной схеме меняются ещё и форма тока и режимы переключения.
Частота, которую показывает описание контроллера, также требует определения. Это может быть частота каждой ветви или другая характеристика алгоритма. При удвоителях реальная последовательность на силовых каскадах нуждается в отдельной проверке. Сравнивать две платы по одной цифре килогерц без топологии и условий недостаточно.
Балансировка требует измерения тока
Чтобы распределять нагрузку и реагировать на перегрузку, контроллер должен получать сведения о токе. Способов несколько: выделенный измерительный элемент, встроенный сигнал силового каскада или оценка по сопротивлению дросселя. Каждый имеет собственные допуски, шум, температурную зависимость и ограничения скорости. Телеметрия является результатом этого тракта, а не идеальным знанием тока кристалла.
Изменение сопротивления с температурой важно не только для потерь, но и для оценки. Если метод использует параметр, который нагревается и меняется, нужна предусмотренная компенсация. Ошибка измерения способна влиять на разделение тока между ветвями и на момент ограничения. Поэтому одинаковая силовая сборка в разных реализациях не гарантирует одинаковую нагрузочную способность.
Защита отдельной ветви и общий процессорный предел тоже различаются. Усреднённое значение всей линии может быть нормальным, пока одна ветвь перегружена. Наличие защиты в каскаде не отменяет задачи согласования её с контроллером и температурой. Считать, что суммарный паспортный ток автоматически ограничивается правильно во всех состояниях, нельзя.
Load-line: почему напряжение закономерно уменьшается с током
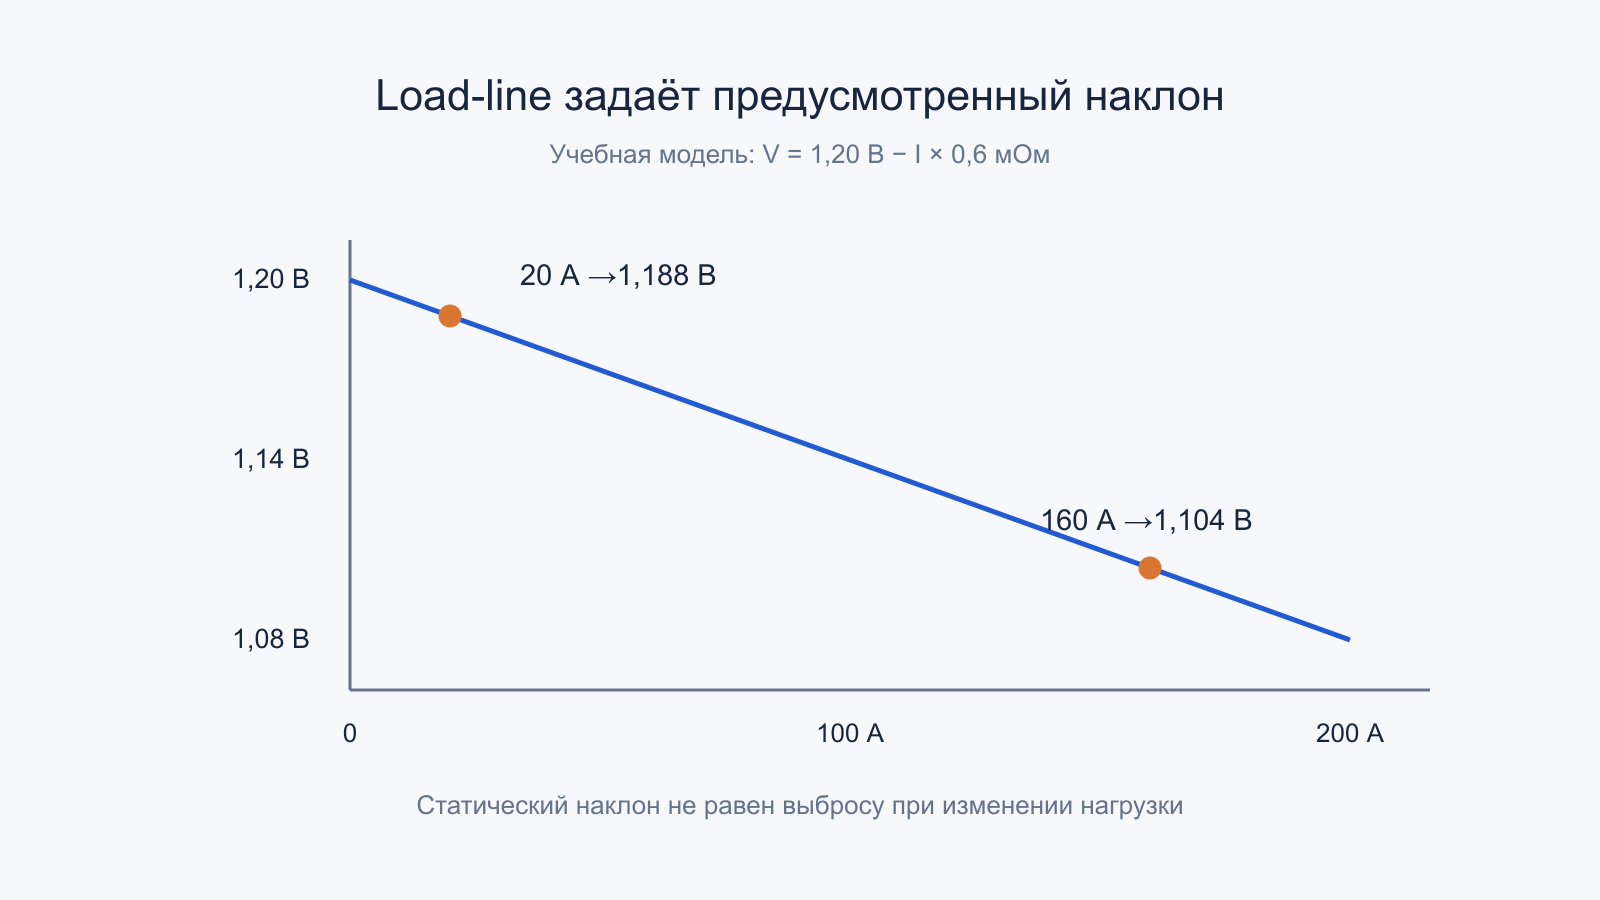
Для процессорного питания допускается специально заданная зависимость напряжения от нагрузки. Упрощённо она выражается как Vвыход = Vцель − I × RLL. RLL здесь описывает наклон регулирования, а не обязательно один физический резистор последовательно с процессором. Такой наклон может быть частью требований платформы.
При изменении тока дроссели и конденсаторы не перестраиваются мгновенно. Особенно важен сброс нагрузки: запасённая энергия способна поднять напряжение. Предусмотренный load-line помогает размещать рабочие и переходные значения в разрешённом окне. Максимально плоская линия не является универсальной целью; важно соблюдение полного окна для конкретного процессора.
В учебном примере цель равна 1,20 В, а наклон — 0,6 мОм. При 20 А установка составит 1,188 В, при 160 А — 1,104 В. Разница 84 мВ соответствует выбранной модели и не доказывает плохого кабеля или неисправного VRM. Реальная цель может одновременно меняться по запросу CPU, поэтому измерение только двух состояний требует осторожной трактовки.
MPS показывает проектирование load-line на примере конкретного многофазного контроллера и переходной нагрузки. Ценность примера в согласовании статического наклона и динамического окна. Числа из этого материала нельзя переносить на другую платформу как рекомендуемую настройку BIOS.
LLC, AC load-line и DC load-line не одно и то же
Названия уровней Load-Line Calibration определяет изготовитель платы. Более высокий номер не является единым межплатформенным значением сопротивления или качества. Изменение LLC влияет на фактическую зависимость и переходные процессы; оно не означает автоматического увеличения надёжности. Сравнение настроек требует документации именно этой платы и процессора.
AC/DC load-line в платформенном управлении также нельзя смешивать с каждым наблюдаемым падением напряжения. В Intel 743844 Rev.015 отдельно указано влияние AC-параметра на рабочие напряжения, DC-параметра — на оценку мощности. Некорректные значения способны менять управление и телеметрию. Это инженерные параметры согласования, а не безусловная инструкция уменьшать их ради красивых показаний.
Поэтому VID, измеренное напряжение, расчётное питание и напряжение в случайной точке платы могут различаться. VID — запрос или представленная целевая информация соответствующего интерфейса, а не универсальное физическое измерение на кристалле. Перед выводом о «лишнем напряжении» устанавливают смысл каждого доступного датчика и его точку отсчёта.
Быстрая ступень и выходные конденсаторы
Когда нагрузка скачком возрастает, ток дросселей сначала отстаёт. Разницу кратковременно отдаёт выходная сеть. В грубом приближении при постоянном дефиците тока ΔV ≈ ΔI × Δt / C. Для условных 40 А, 2 мкс и 1000 мкФ получится 80 мВ. Если эффективный ESR сети равен 0,5 мОм, отдельная резкая составляющая для такой ступени составит 20 мВ.
Эти числа не следует бездумно складывать как точный прогноз всей формы. В реальном процессе меняется ток ветвей, действуют паразитные индуктивности, несколько видов конденсаторов и распределённый путь питания. Модель описывает выбранный начальный участок и помогает понять масштабы. TI SLUAA12 как раз рассматривает зависимость выбора ёмкости от характера нагрузки и реакции многофазного регулятора.
Больше номинальных микрофарад не обязательно означает лучшее питание на всех частотах. Важны эффективная ёмкость при рабочем напряжении, ESR/ESL, монтаж и взаимное расположение. Быстрый кристалл получает энергию через несколько уровней развязки. Далёкий большой конденсатор не полностью заменяет подходящие малые элементы рядом с нагрузкой.
Выходной импеданс — характеристика с частотой
Для учебной оценки допустимых 40 мВ при изменении тока на 80 А отношение составляет 0,5 мОм. Такой масштаб помогает понять, почему короткие проводники и монтаж критичны. Но это не означает, что весь тракт можно заменить постоянным сопротивлением 0,5 мОм. На разных частотах работают петля управления, индуктивности и разные группы конденсаторов.
У выходной сети возможны резонансы и области повышенного импеданса. Быстрая ступень содержит множество частотных составляющих, поэтому одно установившееся измерение не проверяет её целиком. Увеличение ёмкости, изменение ESR или частоты управления меняют не только величину пульсаций, но и свойства общей системы. Параметры подбираются совместно.
Слишком агрессивное регулирование также не является универсальным преимуществом. Сигнал ошибки проходит измерительный тракт, вычисление или аналоговую обработку и силовую часть с задержками. Если система не имеет нужного запаса устойчивости, попытка отвечать быстрее может привести к колебаниям. Динамический результат оценивают формой перехода и выполнением требований, а не скоростью одного блока отдельно.
Учебное сравнение восьми и шестнадцати активных ветвей
Продолжим условную модель с эффективными 2 мОм на ветвь. Добавим исключительно для иллюстрации по 0,3 Вт неизменных потерь на каждую активную ветвь при выбранной частоте. При 160 А восемь ветвей дадут 6,4 + 8 × 0,3 = 8,8 Вт, шестнадцать — 3,2 + 16 × 0,3 = 8,0 Вт. В этой точке большее число немного выгоднее.
При 40 А проводниковые потери тех же вариантов составят 0,4 и 0,2 Вт. Вместе с добавленной составляющей получаются 2,8 и 5,0 Вт. Теперь восемь активных ветвей выгоднее. Это не результаты испытания двух плат и не прогноз их КПД: постоянные 0,3 Вт и одинаковое сопротивление специально упрощают физику. Пример показывает смысл изменения числа активных фаз.
Нагрев: видеть нужно весь тепловой путь
Потери превращаются в тепло ключей, драйверов, дросселей, платы и соединений. Температура поверхности радиатора не равна температуре перехода самого горячего элемента. Между ними расположены материалы, контактные сопротивления и неодинаковые пути отвода. Равномерно тёплый радиатор может скрывать одну плохо прижатую сборку.
Термопрокладка должна обеспечивать предусмотренный контакт, не выгибая плату и не оставляя зазора. Слишком толстая меняет прижим, слишком тонкая не соединяет поверхности. Число теплопроводности материала не описывает всю механику. Изменение процессорного кулера также способно изменить обдув VRM, хотя сама нагрузка CPU осталась прежней.
Инфракрасное наблюдение требует учёта излучательной способности и отражений. Металлический дроссель или экран могут выглядеть холоднее или горячее не из-за реальной разницы температуры. Сравнивают одинаковые области в сопоставимом режиме. Паспортное тепловое сопротивление корпуса с испытательной платы нельзя без проверки перенести на любую материнскую плату.
Как читать результаты нагрузки VRM
Указывают CPU, его ограничения, фактическую мощность, напряжение домена, длительность, воздух, охлаждение и количество активных ветвей, если оно известно. Две платы при одинаковой программе могут выдавать разные напряжения и допускать разную мощность процессора. Более низкая температура при существенно меньшей нагрузке не доказывает более эффективную силовую часть.
Телеметрия тока и мощности имеет собственные допуски и настройки. Если сравнение опирается только на неё, это ограничение сохраняют в выводе. Измерение входной мощности VRM и мощности CPU тоже требует согласованной границы. Разность двух больших приближённых величин может иметь значительную относительную ошибку как оценка небольших потерь.
Для переходных процессов важны точки измерения, полоса и форма нагрузки. Среднее показание Vcore не показывает максимальный выброс после её снятия. Самостоятельное подключение щупа к переключающему узлу не является обязательной частью выбора платы и требует соответствующей подготовки. Здесь достаточно понимать, какие данные должен содержать корректный отчёт.
Учебная оценка погрешности: входная мощность равна 210 Вт, выходная — 195 Вт, каждая известна с предельной ошибкой ±5 Вт. Разность составляет 15 Вт, но её возможная ошибка при простом худшем сочетании достигает ±10 Вт. Поэтому отображение потерь как «15,00 Вт» не делает результат точным. Для хорошей оценки эффективности нужен согласованный измерительный метод.
При вычислении по телеметрии отдельно учитывают совпадение времени и состава домена. Если вход измерялся во время пика, а выход усреднён по другому интервалу, разность может описывать разные режимы. Аналогично, если один датчик включает соседний потребитель, а второй его не учитывает, кажущиеся потери окажутся завышенными. Эти ограничения особенно существенны, когда сравниваются небольшие различия между двумя реализациями.
Что можно заключить из устройства платы
Количество ветвей и модели компонентов помогают понять архитектуру и сформировать вопросы. Они не заменяют тепловой и динамический результат всей реализации. Дополнительные фазы могут уменьшать отдельные потери и облегчать охлаждение, но неверная балансировка, разводка или настройки способны ограничить пользу. Хорошее питание оценивается соответствием требуемому режиму.
При чтении спецификации полезно разделять подтверждённые факты и неизвестное: какой домен питается, сколько существует управляющих каналов и силовых ветвей, как работает их чередование, где измеряется ток, какое окно напряжения требуется. Если эти данные недоступны, не следует заполнять пробелы суммой рейтингов транзисторов или одним рекламным числом.
Первичные источники
- Infineon — Dual-phase operation in multiphase buck applications, AN_2005_PL12_2006_164920, v1.0, 10 июля 2020: различия управляющих и силовых структур.
- MPS — Load-Line Design for a Multi-Phase Buck Converter: проектный пример статического наклона и переходного окна.
- TI — Selection Considerations for Output Capacitors of Multiphase Voltage Regulators, Part 1, SLUAA12, март 2020: выходная сеть и зависимость от ступени нагрузки.
- Intel — Processor Datasheet Volume 1, документ 743844, Rev.015, май 2025: параметры питания и load-line перечисленных семейств; не универсальные настройки для других CPU.